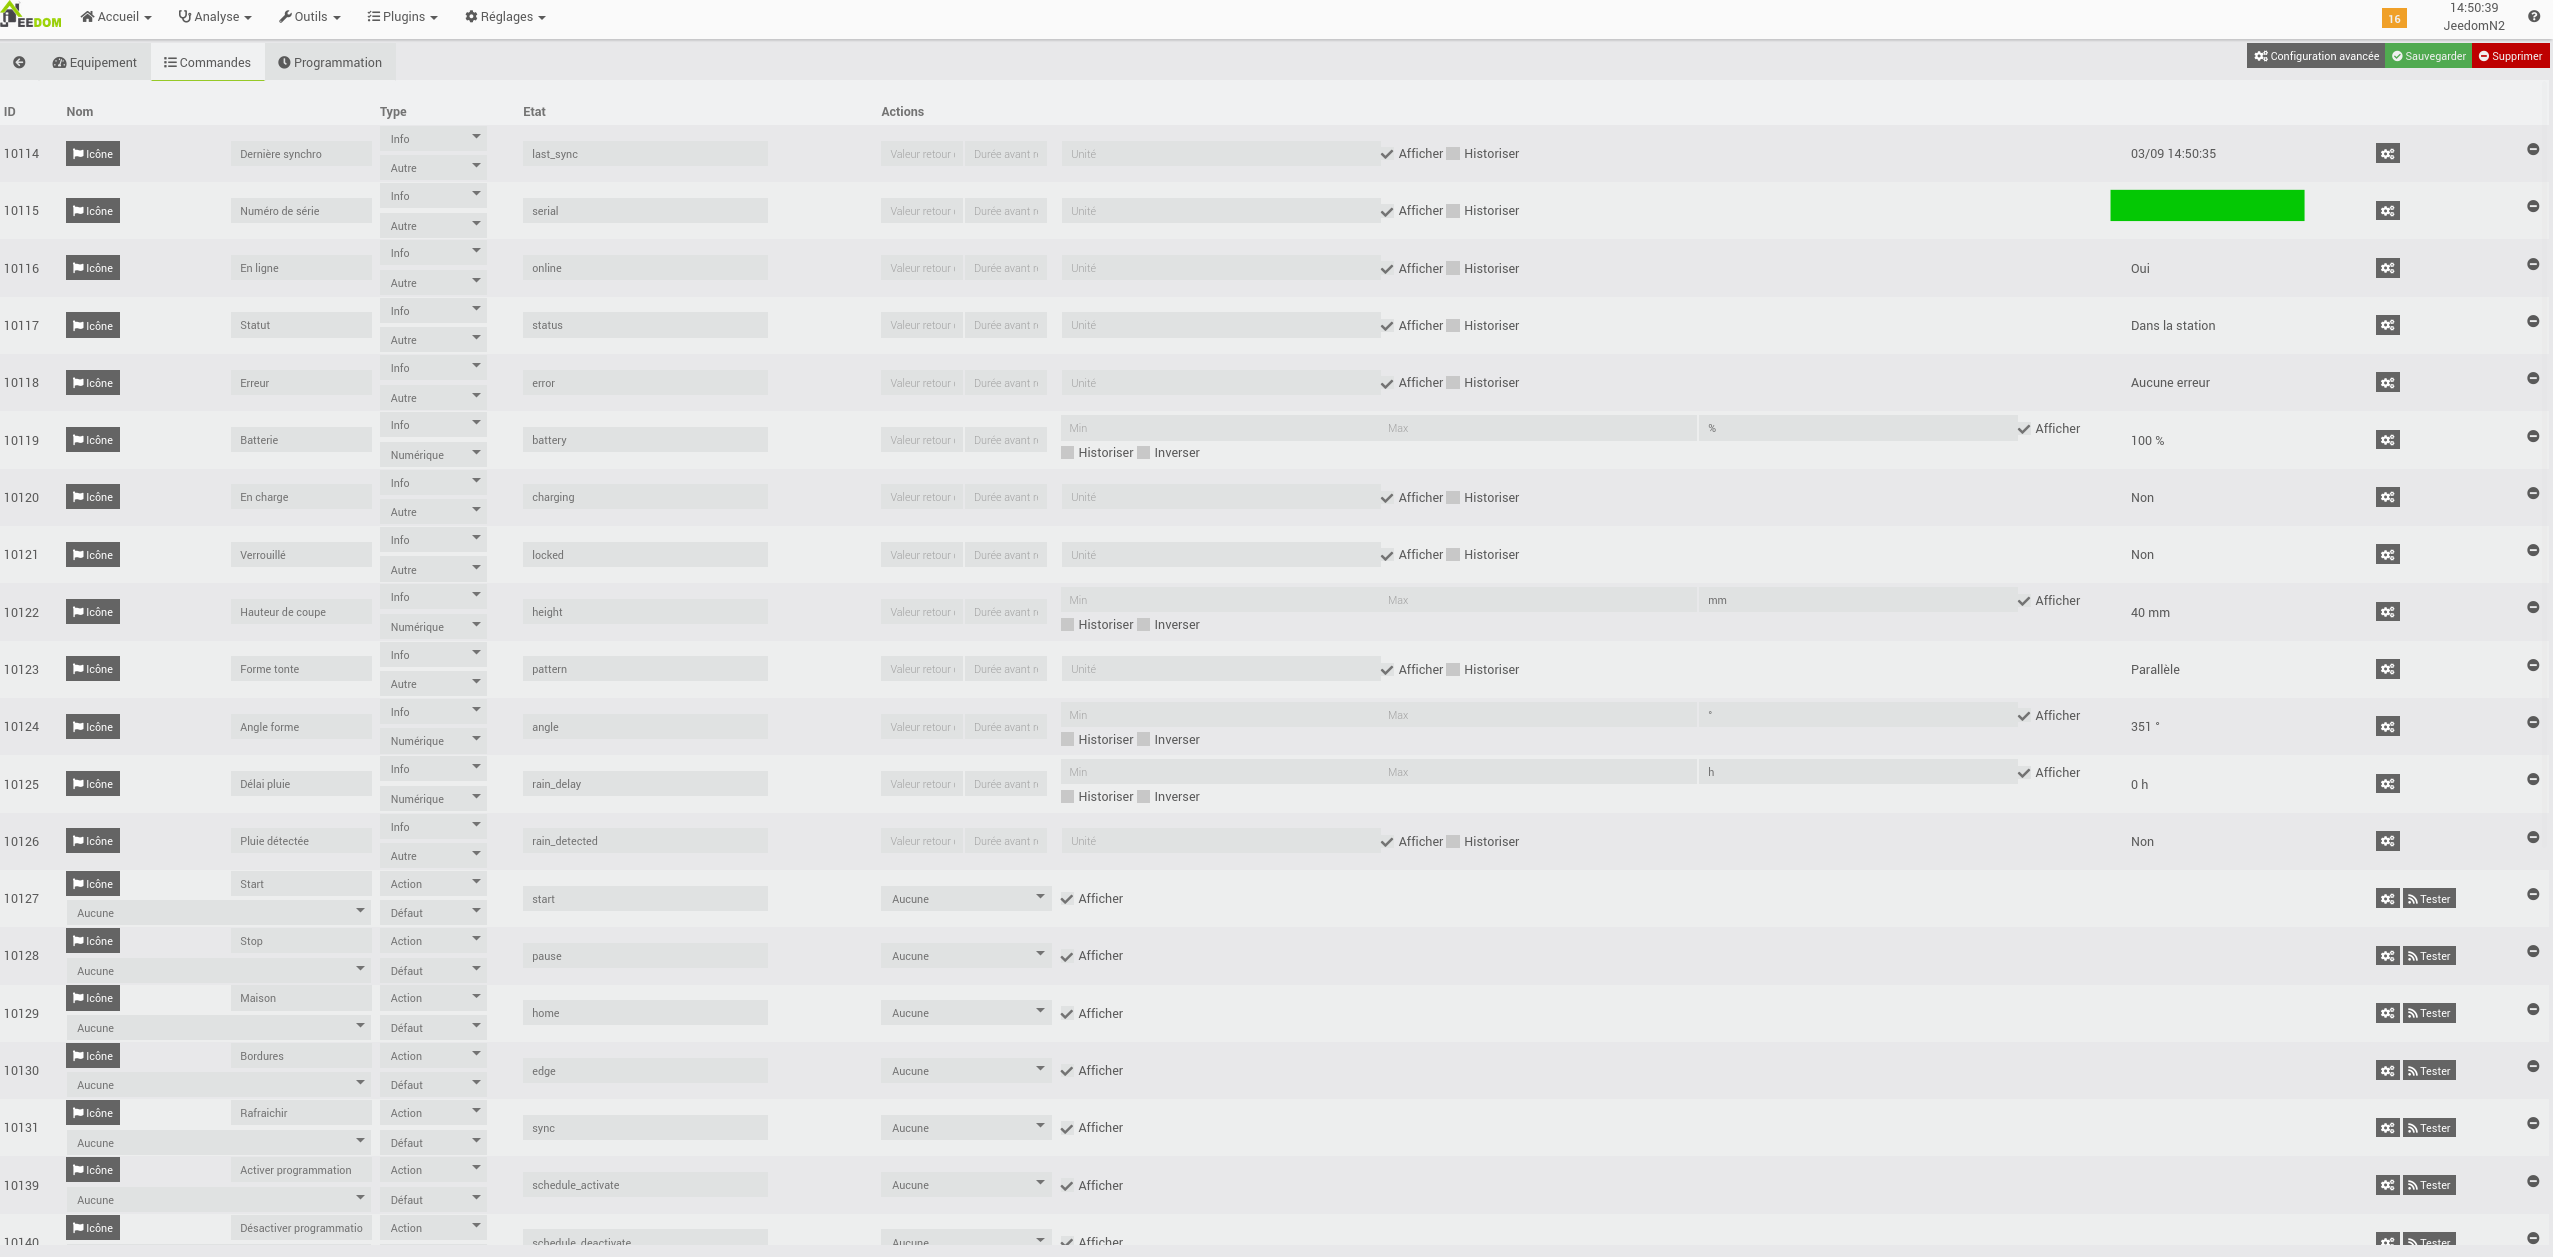
Plugin permettant d’avoir la main sur les robots worx RTK cloud vision 2WD/4WD.
Il permet d’avoir la main sur les informations de bases des robots tondeuses Worx Landroid RTK vision Cloud. Etat, Erreur, batterie… Il permet 4 actions. Démarrer, pause, retour à la base et couper les bordures.
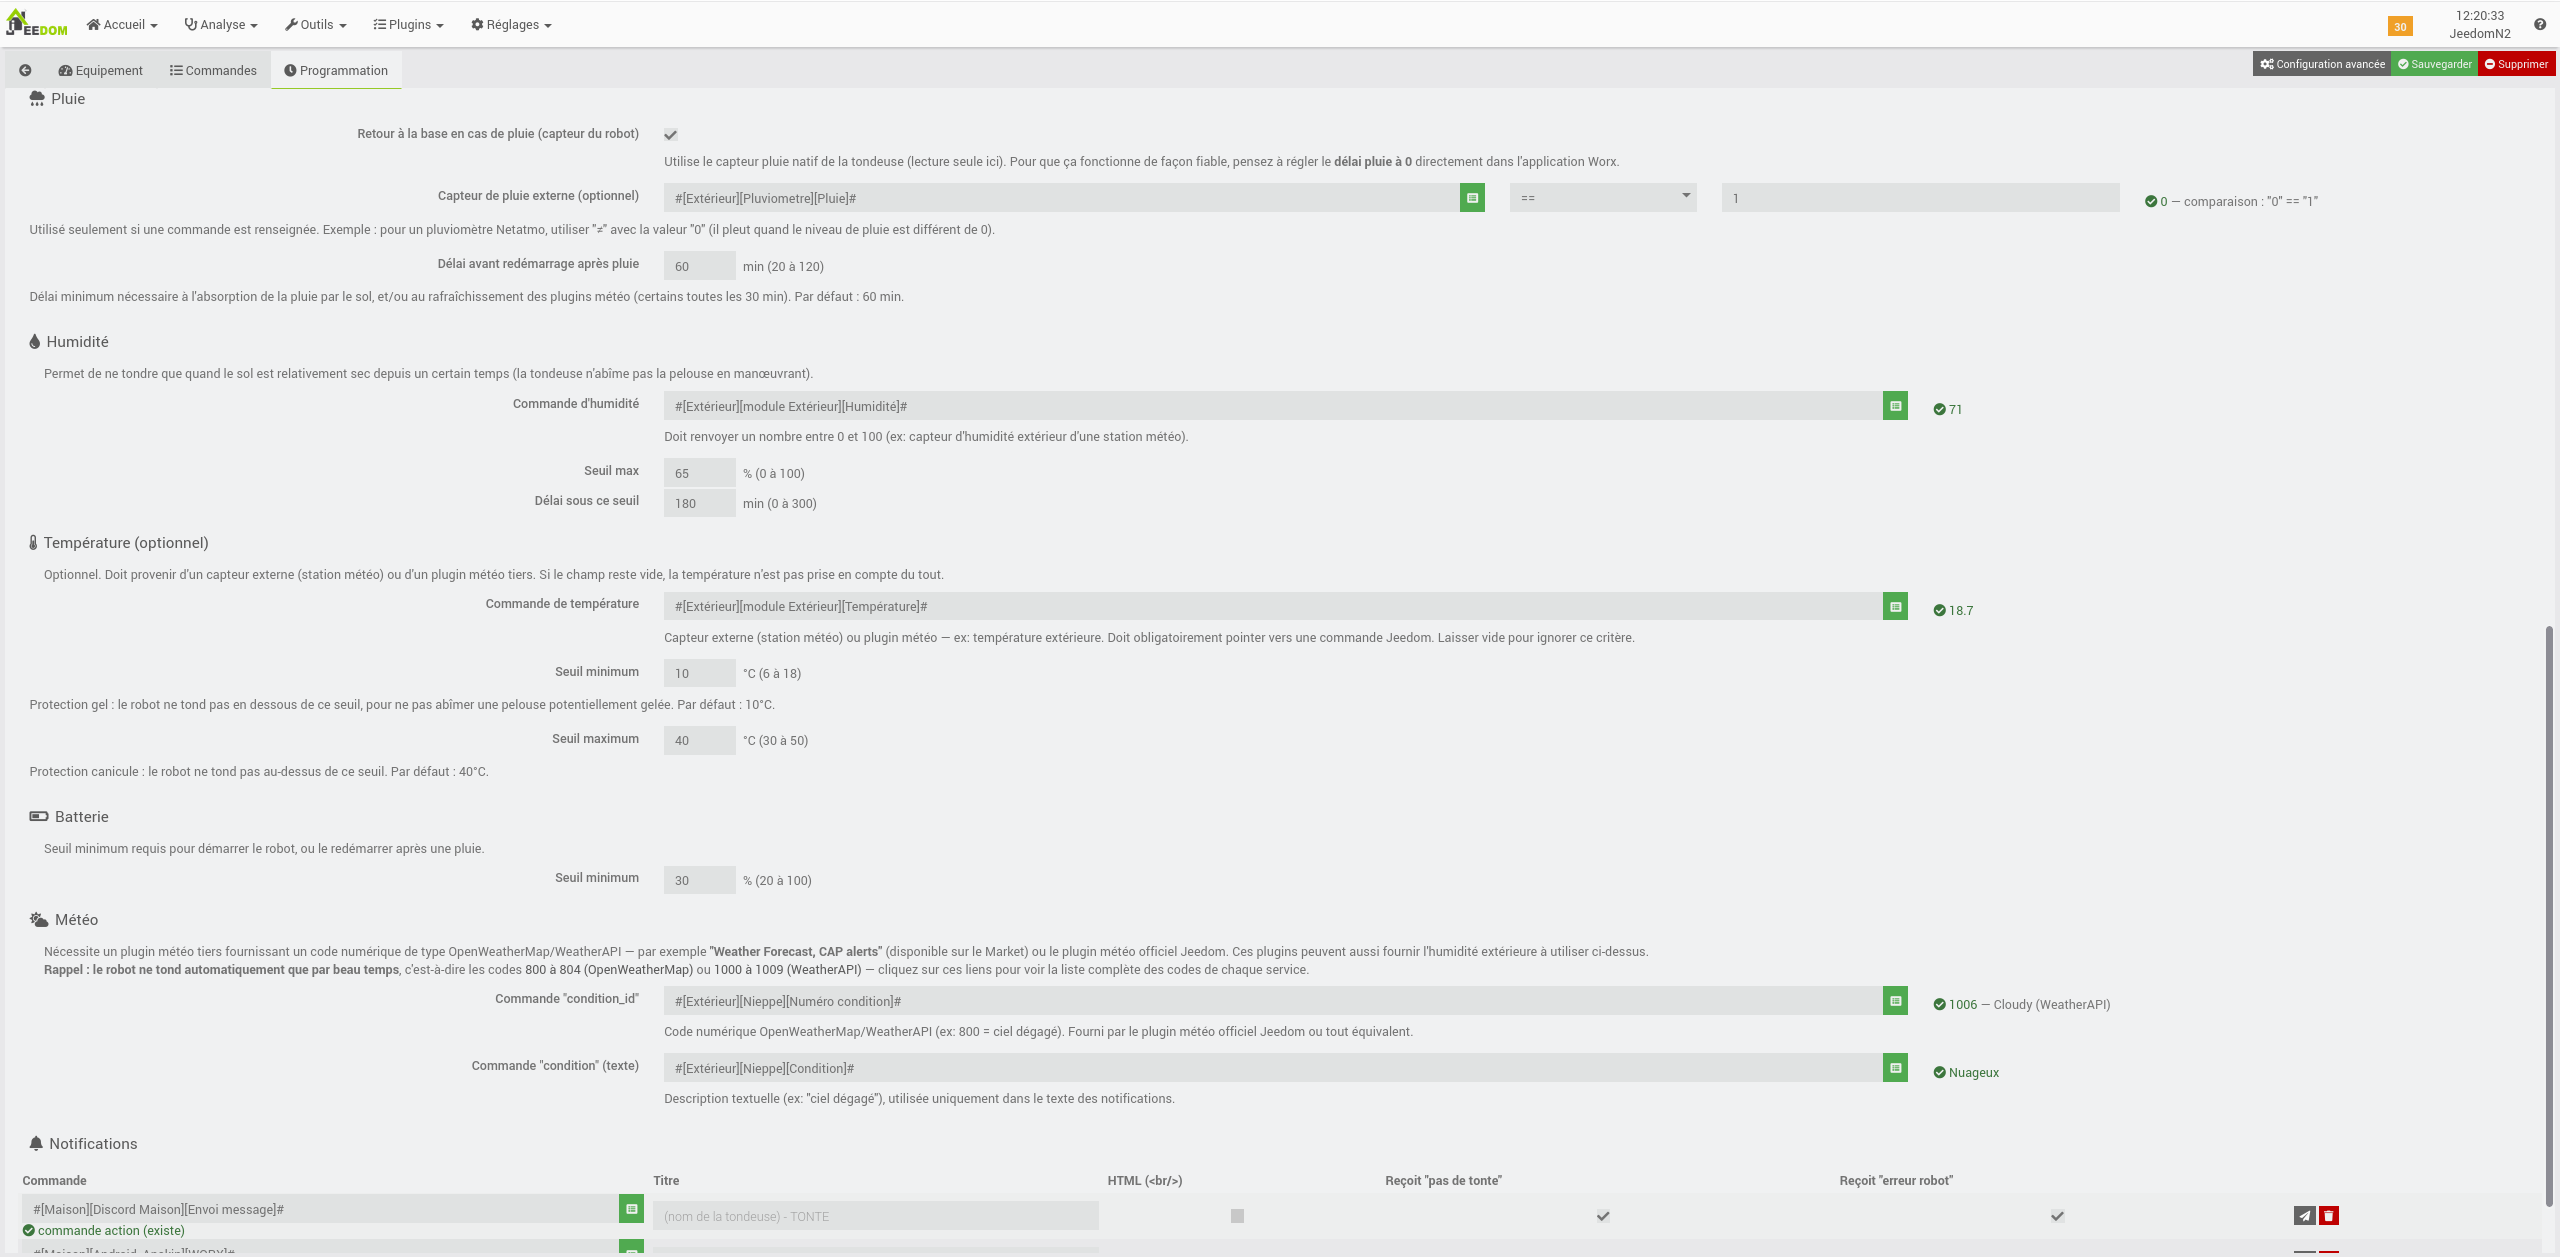
J’y ai couplé une interface de programmation pour tondre uniquement quand les conditions sont optimales (sol sec, humidité pas trop haute, température ni trop basse, ni trop haute). Cela évite d’abîmer le sol avec les manœuvre du robot si le sol est encore humide. Permet d’espacer les tontes ou de choisir la page horaire de tonte. Elle peut être basée sur des commandes d’autres plugin comme “lever” et “coucher du soleil”. J’y ai mis une durée de tonte paramétrable. Cela permet de ne tondre qu’avant le coucher du soleil par exemple. On peut aussi le faire revenir en cas de pluie via son détecteur ou un détecteur externe (comme un pluviomètre). Et plein d’autres d’options !
PHP
Il possède un daemon qui vérifie que toutes les conditions sont réunies avant de lancer le robot. Il utilise pyworxcloud comme dépendance. Il possède aussi un cron toutes les 5 minutes pour plusieurs vérifications.
======================================================================
== 21/09/2026 11:02:35 == Installation des dépendances de Worx Vision
======================================================================
[  10% ] : Mise à jour des paquets système (apt)...
[  10% ] : Mise à jour des paquets système (apt) : [  OK  ]
[  30% ] : Installation des prérequis Python...
[  30% ] : Installation des prérequis Python : [  OK  ]
[  50% ] : Création de l'environnement virtuel Python...
[  50% ] : Création de l'environnement virtuel Python : [  OK  ]
Version Python du venv : Python 3.9.2
[  70% ] : Mise à jour de pip et wheel...
[  70% ] : Mise à jour de pip et wheel : [  OK  ]
[  90% ] : Installation de pyworxcloud...
[  90% ] : Installation de pyworxcloud : [  OK  ]
[  95% ] : Attribution des droits (www-data)...
[  95% ] : Attribution des droits (www-data) : [  OK  ]
[  99% ] : Vérification finale...
[  99% ] : Vérification finale : [  KO  ]
Traceback (most recent call last):
File "<string>", line 1, in <module>
File "/var/www/html/plugins/LandroidRTK/resources/python_venv/lib/python3.9/site-packages/pyworxcloud/__init__.py", line 19, in <module>
from .api import LandroidCloudAPI
File "/var/www/html/plugins/LandroidRTK/resources/python_venv/lib/python3.9/site-packages/pyworxcloud/api.py", line 13, in <module>
from .utils.requests import AGET, APOST, HEADERS, create_async_session
File "/var/www/html/plugins/LandroidRTK/resources/python_venv/lib/python3.9/site-packages/pyworxcloud/utils/__init__.py", line 14, in <module>
from .schedule_codec import ScheduleEntry, ScheduleModel
File "/var/www/html/plugins/LandroidRTK/resources/python_venv/lib/python3.9/site-packages/pyworxcloud/utils/schedule_codec.py", line 15, in <module>
@dataclass(slots=True)
TypeError: dataclass() got an unexpected keyword argument 'slots'
======================================================================
== KO == Installation échouée ==
======================================================================
Merci. Je n’avais pas pensé à debian 11. J’ai installé une VM debian 11 et j’ai testé la correction. Cela est fonctionnel. Le robot remonte bien également.