Salut,
Je souhaiterais intégrer différentes commandes de ma tesla vers Homebridge.
Ainsi, je souhaiterais créer des virtuels pour chaque commande.
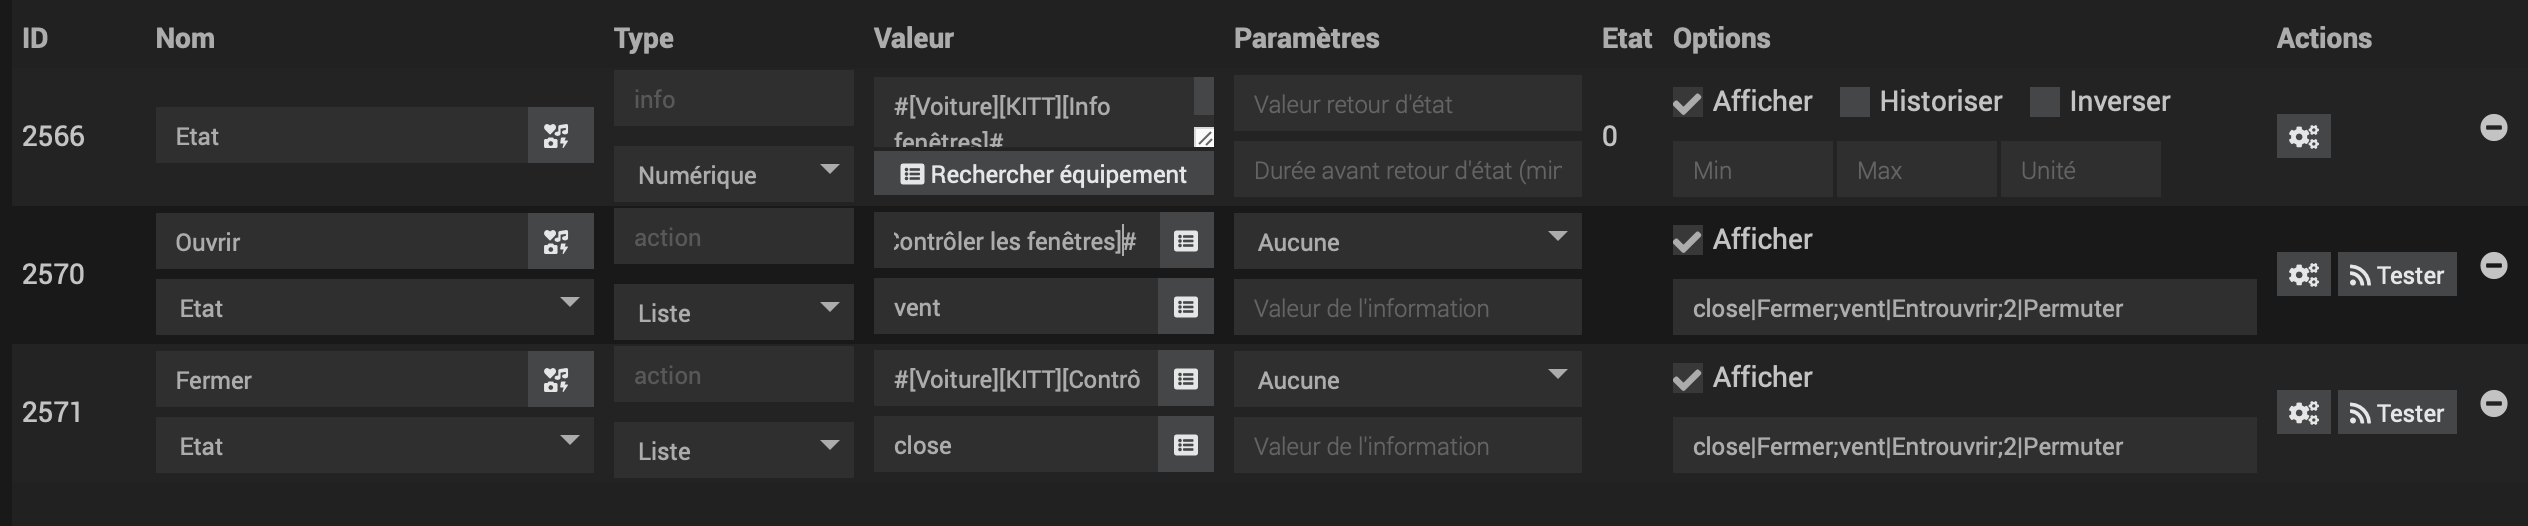
Exemple : Fenêtres
Etat : Commande info récupérant l’état du coffre de la voiture
Ouvrir : Commande Action ouvrant les fenêtres
Fermer : Commande Action fermant les fenêtres
Ce genre d’objet est ensuite très facilement intégrable au plugin homebridge pour ensuite demander des commandes à Siri.
Mon soucis, c’est pour paramétrer les commandes d’actions. J’importe la commande « Contrôler les fenêtres » de ma voiture créée par le plugin Tesla, mais il faut lui indiquer des valeurs et ce que j’ai fait fonctionne pour ouvrir, mais pas pour fermer…
J’ai commencé par seulement l’ouverture comme sur la capture d’écran et ça a fonctionné. Ensuite quand j’ai ajouté la fermeture ça n’a pas fonctionné. Le retour d’état n’a pas l’air de se rafraîchir très vite.
Le type liste me paraît problématique aussi, mais j’ai pas moyen de le changer, il se remet tout seul lorsque je sauvegarde…
Ah oui j’ai aucun doute que le problème de vient pas d’Homebridge. J’aimerais réussir à ce que l’objet virtuel fasse les actions et change d’état, l’intégration dans homebridge sera simple ensuite. Mais avec le type liste je vois pas trop comment faire. Et je suis étonné que personne n’ait tenté de faire ça avant moi
Il est possible que la commande action lance directement le scénario?
Je lance en mettant le scénario dans « commande a exécuter avant l’action » mais c’est fou.
En tout cas merci pour ton aide, comme ceci ca fonctionne, c’est bien intégré a homebridge, même si je trouve que c’est compliqué pour la simplicité de l’action